 JP


 English
 русский
 日本語
 Español
AHBシリーズ遊星減速機
Cat:遊星減速機
遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュが 3 ポイント未満、正確な位置決め。 3. 高剛性・高トルク:一体型ころ軸受の採用により剛性・トルクが大幅に向上。 4. フラ...
詳細を見る協働ロボットの手首関節が 1.5 kg の荷重で 0.08 mm ドリフトする場合、故障コンポーネントがサーボ モーターであることはほとんどありません。それが減速機です。ロボット ジョイントの用途では、ハーモニック ドライブと遊星ギアボックスの決定が、他のどのサブアセンブリよりも位置精度、トルク密度、コンプライアンス、およびコストを決定します。本当の問題は、抽象的にどのテクノロジーが優れているかということではなく、どのテクノロジーが関節の動作プロファイルに一致するかということです。
このガイドでは、バックラッシュ、ねじり剛性、トルク密度、速度能力、耐用年数などの測定可能なパラメータを使用して、両方のテクノロジーを比較します。最後に、設計エンジニアが発注前に適用できる実用的な選択フレームワークを示します。
コンテンツ
ロボット ジョイントの場合、ハーモニック ドライブはバックラッシュの低減とトルク密度の向上を実現し、遊星ギアボックスは剛性の向上とニュートン メートルあたりのコストの向上を実現します。
バックラッシュは、入力が保持されているときの出力の自由な角運動です。ロボットの関節では、制御応答の不感帯として、また方向が反転したときに位置誤差として現れます。ハーモニック ドライブはウェーブ ジェネレーターを備えたフレクスプラインを変形させ、ほとんど隙間のない 2 つの噛み合うゾーンを作成します。一般的なハーモニックドライブのバックラッシュは 1 acmin 以上に達し、多くのモデルでは 0.5 arcmin に達します。標準的な遊星ギアボックスには太陽ギアと遊星ギアの間に内部クリアランスがあるため、バックラッシュは通常 3 ~ 15 acmin の範囲になります。精密遊星ユニットは 1 ~ 3 分角に達しますが、価格は高くなります。
トルク密度は、外径単位あたりの定格トルクを意味し、2 番目に決定的な数値です。ハーモニック ドライブのフレクスプラインは大径のサーキュラ スプラインを包み込むため、同じパッケージ サイズでも同等の遊星ギアボックスのおよそ 2 ~ 3 倍のトルクを発揮します。ロボットのジョイントの場合、これは同じ可搬質量で手首がより小さくて軽いことを意味します。遊星ギアボックスは、遊星ギアのためにより多くの半径方向のスペースを必要とするため、同じ出力トルクでも重くなります。
| パラメータ | ハーモニックドライブ | 遊星歯車装置 |
| バックラッシュ | 1分角 or better | 3-15分角 |
| トルク密度 | ベースラインの 2 ~ 3 倍 | ベースライン |
| 入力速度 | 3,000~4,000rpm | 5,000~10,000rpm |
| 効率 | 70-85% | 90-97% |
| 衝撃荷重 | 低い | 高 |
精度保持が要求される場合、 高調波減速機の詳細ガイド では、ほぼゼロのバックラッシュの制御への影響について詳しく説明します。
 中空軸フレキシブル減速機BSHFシリーズ このハーモニック減速機はバックラッシがほぼゼロで剛性が高く、精密保持用途に最適です。コンパクトな中空シャフト設計はスペースに制約のあるロボットのジョイントに適しており、ねじり剛性が低いためコントローラーの調整に影響します。 製品を見る→
ハーモニック ドライブは遊星ギアボックスよりもねじり剛性が低くなりますが、バックラッシュがほとんどなく、その代わりにコントローラーの反応が変わります。
ねじり剛性は、荷重がかかったときの角度たわみに対する抵抗です。いくつかの遊星歯車が転がり接触している遊星歯車ボックスは硬いです。小さなユニットでは、1 分あたり 5 ~ 10 Nm を表示できます。ハーモニックドライブはフレクスプラインが曲がるように設計されているため、より柔らかいです。剛性が低いこととバックラッシュ ギャップがゼロであることにより、位置ループの予測が容易になりますが、ねじり共振周波数が低くなります。
ハーモニックドライブは剛性と引き換えにバックラッシュをゼロにします。低速での正確な保持の場合、ほとんどの場合、これがより良い取引となります。
ロボットが低速で可搬質量が小さい 2 点間位置決めを実行する場合は、ハーモニックドライブが勝ちます。ジョイントが外力を排除したり、高加速度に対応したりする必要がある場合、制御ループが構造モードを励起することなくより高い帯域幅で動作できるため、より剛性の高い遊星ギアボックスの方が安定しやすくなります。
遊星ギアボックスは、4,000 rpm を超える入力速度を必要とするロボット ジョイント、衝撃荷重に耐える必要がある、または限られた予算内に収める必要があるロボット ジョイントにとって正しい選択です。
遊星ギアボックスは、ステージごとに 90 ~ 97% の効率があり、堅牢で、手頃な価格であるため、ロボット工学では一般的です。これらは 5,000 ~ 10,000 rpm の入力速度で動作しますが、ハーモニック ドライブは高速ではフレクスプラインの疲労が早くなるため、通常は 3,000 ~ 4,000 rpm に制限されます。遊星歯車は複数の接触点にわたって荷重を共有するため、衝撃力が分散されます。ハーモニックドライブの薄いフレックススプラインは、過度のピークトルクや衝突が発生すると永久に変形する可能性があります。 3 番目の要素はコストです。通常、同じフレーム サイズの遊星ギアボックスのコストは、ハーモニック ドライブより 30 ~ 50 パーセント低くなります。関節が 6 つまたは 7 つあるロボットの場合、この違いは重要です。
実際、多くのロボット メーカーは、手首の関節にハーモニック ドライブを、肩と肘の軸に遊星ギアボックスを搭載しています。
 AHLシリーズ サーボモータ用ヘリカル遊星減速機 このヘリカル遊星ギアボックスは、スムーズで低騒音の動作と高いトルク容量を提供します。一体型ベアリングとメンテナンス不要のグリースによりダウンタイムが短縮され、産業用ロボットの肩軸および肘軸としてコスト効率の高い選択肢となります。 製品を見る→
位置精度の要件から始めて、連続トルクと速度を確認し、最後にコストと寿命を比較して減速機を選択します。
ジョイントの実際の要件に対処することで、トルクに対しては大きすぎるが、精度に対しては小さすぎる減速機を注文するという最も一般的な間違いを防ぐことができます。
| 関節機能 | 推奨減速機 | 確認すべき主な仕様 |
| 手首の回転 | ハーモニックドライブ | バックラッシュ 1 arcmin or better |
| 肩軸 | 遊星歯車装置 | 最高速度での定格トルク |
| グリッパ軸 | 遊星歯車装置 | 入力速度 above 5,000 rpm |
| ツールフランジ | ハーモニックドライブ | バックラッシゼロ出力 |
同じフレーム サイズで両方のテクノロジーのサンプルを注文し、負荷がかかったテスト スタンドで閉ループ位置誤差を測定します。データはサプライヤーのデータシートよりも早く決定されます。
BEITTO は、遊星歯車、フレキシブル ギア、多出力減速機を製造しているため、ロボット ジョイントを 1 つの技術に固定するのではなく、在庫のある製品ファミリーから指定できます。
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) は、18 シリーズの高精度遊星減速機、BSHF、BCSF、BCSG シリーズのフレキシブルギア減速機、および 1 入力複数出力トランスミッション用の TD シリーズを製造しています。同社は 12,000 平方メートルの工場を運営しており、従業員は 90 人を超え、ギアボックス業界で 20 年以上の経験があります。 BEITTO の生産現場は、日本の精密な製造方法と厳格な品質管理に従っています。これは、ジョイントが長い耐用年数にわたって定格トルクを維持する必要がある場合に重要です。
ロボット関節の柔軟性と耐荷重性を高めるために、TDCR シリーズはコンパクトなマルチ出力構成を提供します。の TDCRシリーズはロボットの関節の柔軟性を向上させるように設計されています 低バックラッシを維持しながら耐荷重性を向上させます。
 TD-CRシリーズ 中空軸スパイラルベベル減速機 中空軸出力と低バックラッシを備えたこのかさ歯車減速機は、ロボット関節の柔軟性と負荷容量を向上させます。メンテナンスフリーの設計と柔軟な取り付けにより統合が簡素化され、多軸システムのハーモニックドライブを補完します。 製品を見る→
両方のタイプを製造する 1 つのサプライヤーから選択することで、同じロボットに 2 つのブランドが混在する部品番号の混乱を回避できます。
重要なポイント: 精度のためにはハーモニックドライブを使用し、速度とコストのためには遊星ギアボックスを使用します。
ハーモニックドライブのバックラッシュは低く、通常は 1 arcmin 以上です。高精度遊星ギアボックスは 1 ~ 3 分角に達しますが、標準的な遊星ユニットは通常 3 ~ 15 分角になります。
可能ですが、同じフレーム サイズでもジョイントのバックラッシュが大きくなり、トルク密度が低くなります。また、遊星ギアボックスはより高速に動作し、衝撃荷重をより適切に処理できるため、グリッパー軸を備えた手首では利点が得られます。
最大のリスクは、定格トルクのみに基づいて選択することです。多くのエンジニアは、ねじり剛性、入力速度、ジョイントの実際の再現性をチェックすることを忘れています。減速機が柔らかすぎると発振の原因となり、モーターの最高速度に対して遅すぎると寿命が短くなります。
ジョイントでの連続トルクから開始し、加速度のピークファクターを 2 ~ 3 倍して、必要な入力速度を確認します。ジョイントに精密な保持が必要な場合は、位置制御ループに対するバックラッシュと剛性も確認してください。

遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュが 3 ポイント未満、正確な位置決め。 3. 高剛性・高トルク:一体型ころ軸受の採用により剛性・トルクが大幅に向上。 4. フラ...
詳細を見る
遊星減速機は、その性能により多くの業界で広く使用されています。独自設計のはすば歯車により、極めてスムーズな動作と低騒音を実現し、静かな作業環境を実現します。 機械性能面では、遊星減速機に一体型ボールベアリングを採用し、剛性とトルク出力能力を大幅に向上させ、高負荷・高要求の作業環境に対応し...
詳細を見る
遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュは 3 ポイント未満、正確な位置決め。 3. 高剛性・高トルク 一体型クロスローラーベアリングの採用により、剛性・トルクが大幅に向上しました。 ...
詳細を見る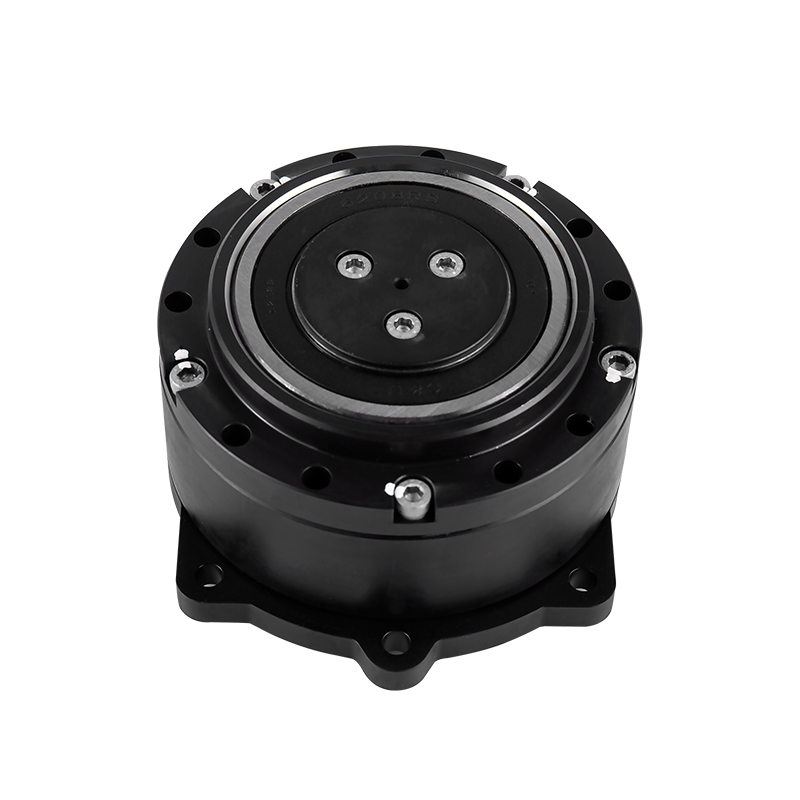
AGV ホイールドライブ、プーリードライブなど、ラジアル荷重が大きいアプリケーション向けに設計されています。出力オプションには、シャフト出力とリングギア出力が含まれます。
詳細を見る
1. はすば歯車の設計 減速機構ははすば歯車を採用しており、歯の噛み合い率は一般的な平歯車に比べて2倍以上です。滑らかな作動、低騒音、高出力トルク、低バックラッシの特性を持っています。 2. コレット式止め輪構造 入力端とモーター間の接続はコレットタイプのロッキングリング構造...
詳細を見る
NTRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しており、サーボモータの高速入力を可能にし、トルク出力を得ることができます。噛み合いスパイラルラインは動作誤差解析により最適化されており、高効率、長寿命、メンテナンスフリーを実現しています。業界で最も先進的な直角フランジ面製品です。出力端...
詳細を見る
TD-P シリーズ減速機は、その優れた性能特性により、産業用トランスミッションの分野で独特の利点を示しています。このシリーズの減速機は、さまざまな用途シナリオでの正確なトランスミッション要件を満たすためのさまざまな出力シャフト オプションを提供します。高トルク設計により重負荷条件下でも安定した...
詳細を見る

ハーモニック減速機BCSFシリーズは、究極の軽さとシンプルな設計を追求し、設置スペースを削減するだけでなく、システム全体の複雑さを軽減し、ユーザーに大きな利便性をもたらします。 性能面では、BCSFシリーズハーモニック減速機は高トルク、高剛性性能を実現しています。高負荷・高速条件下でも安...
詳細を見る
BCSG シリーズ ハーモニック減速機は軽量かつシンプルに設計されており、装置への負担を効果的に軽減するだけでなく、設置とメンテナンスのプロセスも簡素化します。同時に、高いトルク出力容量を備え、さまざまな高負荷作業シナリオに容易に対応できます。 この減速機シリーズのもう 1 つの特長は高...
詳細を見る

