 JP


 English
 русский
 日本語
 Español
AHLシリーズ遊星減速機
Cat:遊星減速機
遊星減速機は、その性能により多くの業界で広く使用されています。独自設計のはすば歯車により、極めてスムーズな動作と低騒音を実現し、静かな作業環境を実現します。 機械性能面では、遊星減速機に一体型ボールベアリングを採用し、剛性とトルク出力能力を大幅に向上させ、高負荷・高要求の作業環境に対応し...
詳細を見るコンパクトなスカラ ロボット アームは、サイクル タイム 0.4 秒で 24 時間年中無休のピック アンド プレースを実行し、可搬重量 2 kg、連続動作時間 3,000 時間で、減速機の共同意思決定をビジネス クリティカルにします。ショルダー軸では、アームの質量とペイロードの組み合わせによって最大のモーメントが生成されます。 ハーモニックドライブと遊星歯車装置の比較 選択によって、再現性、メンテナンス間隔、軸ごとの総コストが決まります。
コンテンツ
スカラ ジョイントの動作範囲は狭いですが、公差予算は厳しいです。調和設計と遊星設計を比較する前に、位置再現性、モーメント剛性、ピーク瞬間トルクという 3 つの譲れない要件を定義します。
肘軸と手首軸については、ハーモニックドライブにより、シングルステージユニットで達成可能な最小のバックラッシュが実現されます。柔軟な外側スプライン、またはフレックススプラインはサーキュラ スプラインとの接触を維持するために変形し、プリロード システムなしでもバックラッシュがほぼゼロになります。
 BSHFシリーズ 低バックラッシジョイント用フレキシブル減速機 大中空シャフトとコンパクトなボディを採用したこの減速機は、重量を最小限に抑えながら高トルクと高剛性を実現し、軽量のロボットアームや精密ジョイントに最適です。 製品を見る→
ハーモニックドライブは、小さなエンベロープで高い減速を実現する最も軽量な方法でもあります。 1 つのステージで 50:1 ~ 160:1 を実現できるため、二次的なベルトやギア ステージが不要になります。ペイロード 2 kg のスカラの場合、エルボ軸にかかる衝撃荷重は無視できるため、フレクスプラインの疲労限界は公称負荷では制限要因になりません。
0.1分角以下
50:1 ~ 160:1
0.9kg
ハーモニックドライブが苦戦するのは、10kg以上のスカラではショルダー軸です。一体型のフレクスプラインとベアリング アセンブリは、硬化された遊星歯車セットよりも衝撃耐性が低くなります。衝突検出や高速アーム先端工具による負荷スパイクは、フレクスプラインのトルク容量を超え、永久ひずみを引き起こす可能性があります。
遊星ギアボックスは、分割負荷ギア配置で高トルクと衝撃負荷を処理するため、大型スカラ ロボットの肩軸に採用されています。いくつかの遊星歯車が負荷を共有するため、ピークトルクは多くの歯接触点に分散されます。
 低バックラッシと高トルクを備えた AHB 遊星歯車減速機 焼き入れ研削はすば歯車を採用したこの減速機は、滑らかで静かな動作と高い剛性を実現し、重荷重や頻繁な反転を扱う肩軸に最適です。 製品を見る→
AHB クラスの精密遊星減速機は通常、標準精度バージョンで 1 ~ 3 arcmin のバックラッシュを提供し、予圧された出力ベアリングでは 0.5 ~ 1 arcmin のバックラッシュを提供します。焼入れと研削により、ギアの歯面は頻繁な始動と停止の反転でも表面のピッチングを防ぎます。 ロボット関節用精密遊星減速機 そのような状況を日常的に目にします。
最新の遊星ユニットの最小バイアス予圧またはベアリングワッシャーソリューションにより、振れを 0.1 mm 未満に抑えることができます。それでも、内部フランククリアランスにより、高度なブレーキまたはデュアルドライブステージがなければ、出力で測定されたバックラッシュが 0.5 分角未満になることはほとんどありません。
以下の表は、スカラ ジョイントの選択に最も関連する指標をまとめたものです。
| メトリック | ハーモニックドライブ | 遊星ギアボックス | スカラ関連性 |
| バックラッシュ | 0.1分角以下 | 1 ~ 3 分角 | ピッキングの精度にとって重要 |
| 単段比 | 50:1 ~ 160:1 | 3:1 ~ 10:1 | モーターのサイズを決定します |
| ねじり剛性 | 質量あたりが高い | 絶対値が大きいほど | 腕の振動に強い |
| 衝撃荷重 | フレクスプラインによる制限 | 素晴らしい | 衝突を防ぐ |
| 50% 速度での連続トルク | 中等度 | 高 | 肩にかかる問題 |
| 寿命 | 10,000~20,000時間 | 20,000~40,000時間 | メンテナンス計画を定義する |
重要な構造上の違い: ハーモニック ドライブはギア接触を生成するためにフレクスプラインのたわみに依存しており、負荷はサーキュラ スプラインとフレクスプラインによって同時に支えられます。遊星ギアボックスは 3 つまたは 4 つの同一の遊星を使用して負荷を分散するため、瞬間的な過負荷がより許容されます。
ハーモニック ドライブは 50:1 の比率で 60 ~ 75 パーセントの効率を実現しますが、遊星ギアボックスは通常、同じ出力比で 90 ~ 95 パーセントに達します。その差はスカラ連続運転時の発熱として現れます。サーボ モーターは、停止時の高調波減速機のより高い無負荷トルクを克服するために追加の電流を供給する必要があります。これはコントローラーのゲインに影響を与え、コンパクトなアームで熱ドリフトを引き起こす可能性があります。
BEITTO ブランドの下で事業を展開する ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD. は、この故障モードを現場で繰り返し目撃しました。それは、サーボ巻線の温度が公称値より 15 ℃ 上昇するため、2 交代勤務後に位置精度が失われる高調波駆動エルボです。遊星減速機は、回転要素の損失が単純であるため、同じデューティ サイクルでも温度が低くなります。
5段階の評価プロセスを実施して減速機のタイプを選択します。
現場からの一般的なルール: 肩軸トルクが 40 Nm を超え、ロボットが厳密なクリーンルーム用途で実行されていない場合、プラネタリー オプションがより安全な設計選択です。可搬重量 5 kg クラスのスカラの場合、肘と手首のハーモニック ドライブにより、ギア段数が少なく、より軽量でシンプルなアームが実現します。
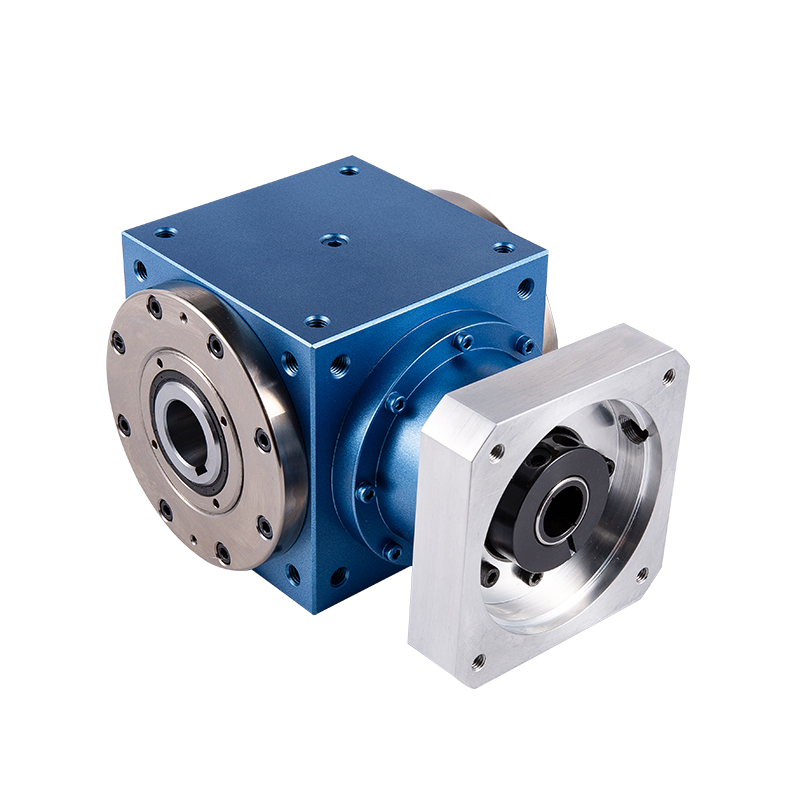 TD-CRシリーズ 中空軸出力スパイラルベベルギヤ整流子 この減速機は、柔軟なルーティングを実現する中空シャフト設計を特徴とし、低バックラッシと高トルクによるスムーズで効率的な動力伝達を実現し、コンパクトなシステムでの多軸構成をサポートします。 製品を見る→
中国とヨーロッパの多くのインテグレータは、肩に遊星減速機、肘と手首に 2 つのハーモニックドライブというハイブリッド スカラ アーキテクチャを構築しています。このアプローチにより、肩のトルクヘッドルームを維持しながらアームの重量が軽減されます。 TDCR シリーズの単一入力複数出力減速機は、多軸モジュールにも対応できるため、コンパクトなロボット アームのコンポーネント数を削減できます。
高調波ユニットでも遊星ユニットでも、故障の原因はサーボ モーターの振動トルクによって引き起こされる振動と過熱です。レデューサー自体が起源となることはほとんどありません。入力トルク曲線とアーム端の工具の慣性がそれを引き起こします。ハーモニックドライブでは、衝撃荷重が繰り返されるとフレクスプラインに微小亀裂が生じ、最終的には亀裂が伝播して破断します。遊星ユニットでは、高アキシアル荷重によるベアリングの摩耗がより一般的な寿命末期モードです。
はい、このペイロードクラスでは肘軸と手首軸のハーモニックドライブが一般的に使用されています。 0.1分角以下の低バックラッシにより高精度なピックアンドプレース操作が可能で、質量が小さいためアームダイナミクスも扱いやすくなっています。ショルダー軸も高調波ユニットによって駆動される場合は、衝突時に定格トルク制限を下回るようにする必要があります。
ジョイント トルクがハーモニック ドライブの定格容量を下回っており、ロボットが許容する経路偏差が 0.3 分角未満である場合に限ります。ペイロードが 10 kg を超えると、惑星のより高い衝撃耐性が決定的な要素になります。ねじり剛性と反射慣性が変化するため、改造ではサーボ ゲインの再調整も必要になります。
重いショルダー軸に遊星減速機を使用し、手首にハーモニックドライブを使用し、作業点での低バックラッシュの精度を犠牲にすることなく、前部で高い剛性と衝撃耐性を実現します。多くの自動組立機械は、可搬重量が 3 ~ 10 kg の場合にこの分割を採用しています。

遊星減速機は、その性能により多くの業界で広く使用されています。独自設計のはすば歯車により、極めてスムーズな動作と低騒音を実現し、静かな作業環境を実現します。 機械性能面では、遊星減速機に一体型ボールベアリングを採用し、剛性とトルク出力能力を大幅に向上させ、高負荷・高要求の作業環境に対応し...
詳細を見る
遊星減速機は産業オートメーションの分野で重要な位置を占めています。バックラッシを3分以内に制御する高精度設計により、位置決め精度を確保し、さまざまな高精度作業の基盤を確立します。 円すいころ軸受を採用した減速機で、剛性、トルク性能が大幅に向上し、高負荷、高トルクの作業環境にも容易に対応で...
詳細を見る
遊星減速機はヘリカルギヤ設計を採用しており、滑らかで静かな動作を実現し、より快適な作業環境を提供します。バックラッシ4点以下の高精度特性により、正確な位置決め能力を確保し、さまざまな高精度用途のニーズに応えます。遊星減速機はボールベアリング一体型設計により剛性とトルク性能を大幅に向上しました。...
詳細を見る
遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュ 4 ポイント未満、正確な位置決め。 3. 高剛性・高トルク:一体型ころ軸受の採用により剛性・トルクが大幅に向上。 4. フランジ接続: 世界...
詳細を見る
1. NBRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しており、定格出力トルクが高く、平ベベルギヤよりも30%以上高いです。 2. 平かさ歯車の8倍以上の高定格入力速度。 3. スパイラルベベルギヤの噛み合い歯形が最適化され、接触歯面荷重が均一で長寿命です。 4. ス...
詳細を見る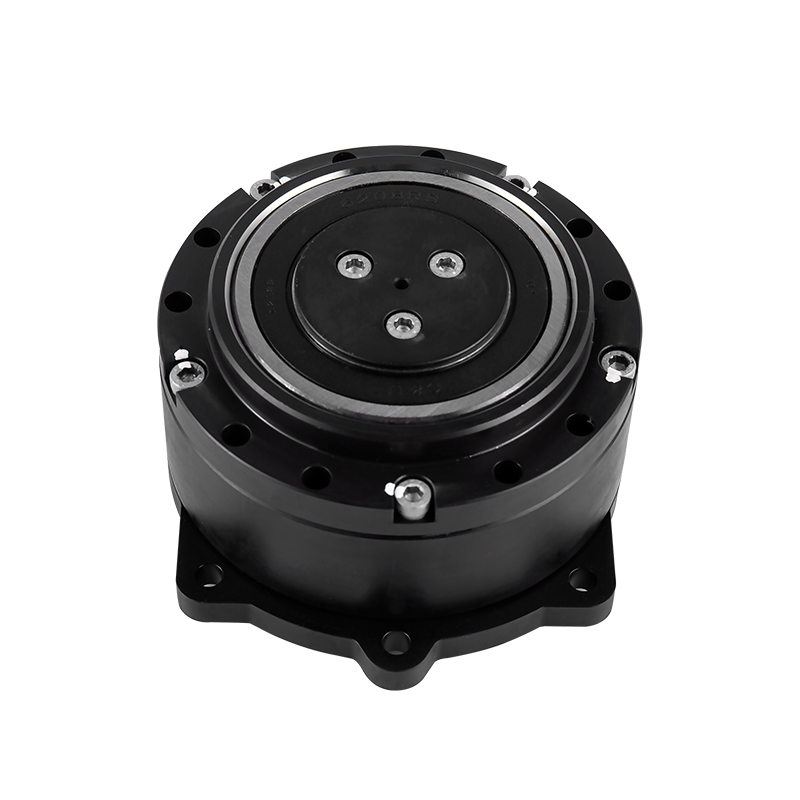
AGV ホイールドライブ、プーリードライブなど、ラジアル荷重が大きいアプリケーション向けに設計されています。出力オプションには、シャフト出力とリングギア出力が含まれます。
詳細を見る
NLRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しており、サーボモータの高速入力が可能でトルク出力が得られます。噛み合いスパイラルラインは動作誤差解析により最適化されており、高効率、長寿命、メンテナンスフリーを実現しています。出力端のネジ穴設計により、ネジが装置端を通過して減速機を顧客...
詳細を見る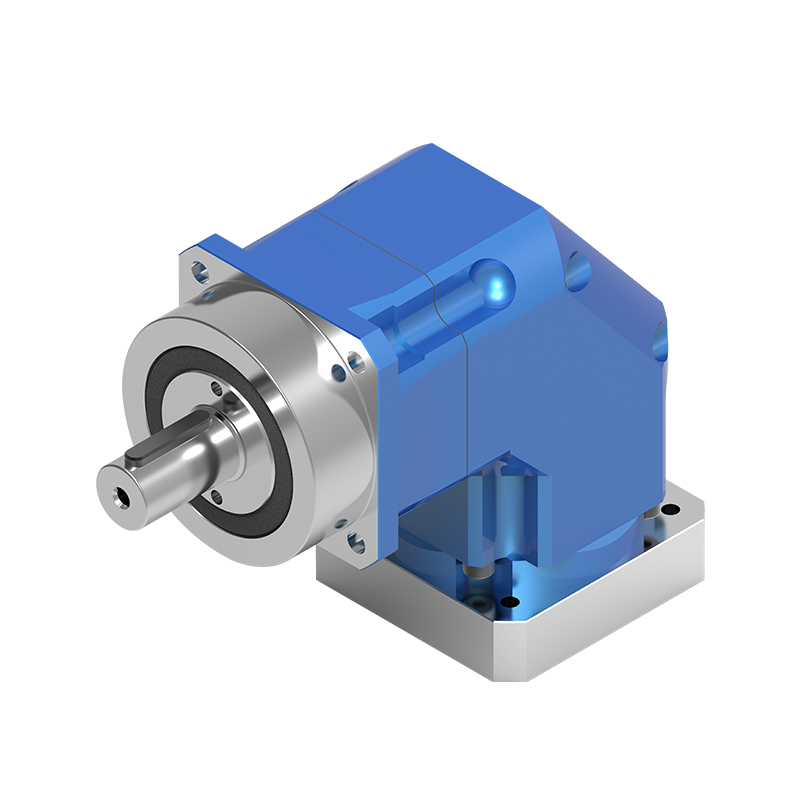
NSRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しています。この革新により、出力トルクが平かさ歯車よりも 30% 以上向上するだけでなく、従来の平かさ歯車よりも 8 倍以上の高い定格入力速度も達成されます。これは、同じ条件下で、NSR シリーズはより大きな負荷を運ぶことができ、より高速...
詳細を見る
NTRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しており、サーボモータの高速入力を可能にし、トルク出力を得ることができます。噛み合いスパイラルラインは動作誤差解析により最適化されており、高効率、長寿命、メンテナンスフリーを実現しています。業界で最も先進的な直角フランジ面製品です。出力端...
詳細を見る


