 JP


 English
 русский
 日本語
 Español
AHSシリーズ遊星減速機
Cat:遊星減速機
遊星減速機は産業オートメーションの分野で重要な位置を占めています。バックラッシを3分以内に制御する高精度設計により、位置決め精度を確保し、さまざまな高精度作業の基盤を確立します。 円すいころ軸受を採用した減速機で、剛性、トルク性能が大幅に向上し、高負荷、高トルクの作業環境にも容易に対応で...
詳細を見る選択された 1:10 の比率は、0.8 秒のインデックス時間としては高すぎ、ギアボックスの効率を含めると、負荷トルクは約 18% 低く見積もられました。加速中にサーボモーターがトルク制限に達すると、ドライブがトリップし、位置決め精度が低下し、減速機が過熱します。解決策は、注文を出す前に比率、トルク、効率、慣性のマッチングをカバーする規律ある計算シーケンスにあります。
コンテンツ
減速比はサーボ モーターの入力速度をギアボックスの出力速度で割った商であり、トルク出力は、その比率とギアボックスの機械効率の乗数効果を適用した後に出力シャフトで利用できる回転力です。
サーボ モーターは高速、低トルクのデバイスですが、ほとんどの機械負荷は低速、高トルクの動作を必要とします。ギアボックスはそのギャップを埋めます。比とトルクの正確な関係を理解することは、あらゆるマッチング決定の基礎となります。これにより、サーボ ドライブが熱制限やピーク電流制限を超えることなく、必要なサイクル タイム内に負荷を加速できるかどうかが決まります。
サーボモータ駆動システムの減速比を計算するには、サイクルタイムから求められる出力速度、サーボモータの定格速度、負荷が要求する出力トルクの3つの値が必要です。
マシンのインデックス時間から出力速度を導き出します。 1 分間に 15 回のインデックスを実行する回転テーブルには、300 RPM の出力速度が必要です。
選択したモーターの実際の定格速度を使用します。このデューティ範囲では 3000 RPM サーボ モーターが一般的です。
比率 = 3000 / 300 = 10:1。出力速度を許容範囲内に保つ、メーカーのカタログから最も近い標準比率を選択します。
| パラメータ | 値 |
| サーボモーター定格回転数 | 3000 RPM |
| 必要な出力速度 | 300 RPM |
| 計算された減速比 | 10:1 |
| 必要な出力トルク | 120Nm |
| ギアボックスの効率 | 0.95 |
| 必要なモータートルク | 12.6Nm |
減速比が決まったら、サーボ モーターの連続トルクに減速比とギアボックス効率を乗算して、利用可能なトルク出力を計算します。
図 1: 減速比がトルク出力に線形的に与える影響
| ギアボックスの種類 | 効率範囲 | バックラッシ範囲 | 代表的な用途 |
| 遊星減速機 | 0.90~0.97 | 3 ~ 8 分角 | 高トルクと高剛性 |
| フレキシブル減速機 | 0.75~0.85 | 1 ~ 3 分角 | 高精度、低速 |
| スパイラルベベルレジューサー | 0.88~0.93 | 5~10分角 | 直角伝送 |
効率係数は、理論上のトルク乗算を使用可能なトルクに変換するため、重要です。効率 0.97 の遊星減速機は、同じ比率の効率 0.94 の減速機よりも 3% 多くの出力トルクを提供し、0.8 秒かかる加速フェーズで違いを生み出すことができます。
比率の計算はサイジングの問題の半分にすぎません。サーボ モーターは、反射負荷慣性も動的に制御する必要があり、ギアボックスのバックラッシュは機械の位置決め公差内に収まらなければなりません。
慣性の不一致は、最も見落とされている要因の 1 つです。モーターシャフトにおける反映された負荷慣性は、負荷慣性を減速比の二乗で割ったものに等しくなります。正確なサーボ制御のためには、ローターと負荷の慣性比を 1:5 以上にすることをお勧めします。遅い軸では低い比率でも許容されますが、比率が高いとゲイン調整の問題が発生し、急減速中に発振が引き起こされる可能性があります。
高トルクとコンパクトな設置を必要とするオートメーション軸は、3:1 ~ 100:1 の比をカバーし、バックラッシュを 3 分角に抑える AHB シリーズ遊星減速機の恩恵を受けます。 ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTDのようなメーカー(BEITTO) 設計高効率 サーボモーター遊星ギアボックス これらのデューティサイクルの単位。
 低バックラッシュ高トルク AHB 遊星歯車減速機 このヘリカルギヤ遊星減速機は、コンパクトなオートメーション軸での正確な位置決めと高トルクを実現する 3 分角未満の低バックラッシュを実現し、ユニバーサル モーター取り付けとメンテナンス不要の操作のためのフランジ設計を備えています。 製品を見る→
可能な限り低いバックラッシュと静かな動作が要求されるピックアンドプレースおよびインデックス機構の場合、BSHF シリーズ フレキシブル ギア減速機は、バックラッシュが 1 分角未満で 50:1 ~ 160:1 の範囲の比を提供します。
 中空軸フレキシブル減速機BSHFシリーズ バックラッシュのない設計と 50:1 ~ 160:1 の比率を備えたこの軽量減速機は、コンパクトな同軸レイアウトで静かな動きと高トルクでピックアンドプレースおよびインデックス機構をサポートします。 製品を見る→
別個のベベルボックスを追加せずに動作軸を 90 度回転する必要がある場合、ATR シリーズ直角遊星ドライブは、コンパクトな設置面積で比率精度を維持します。
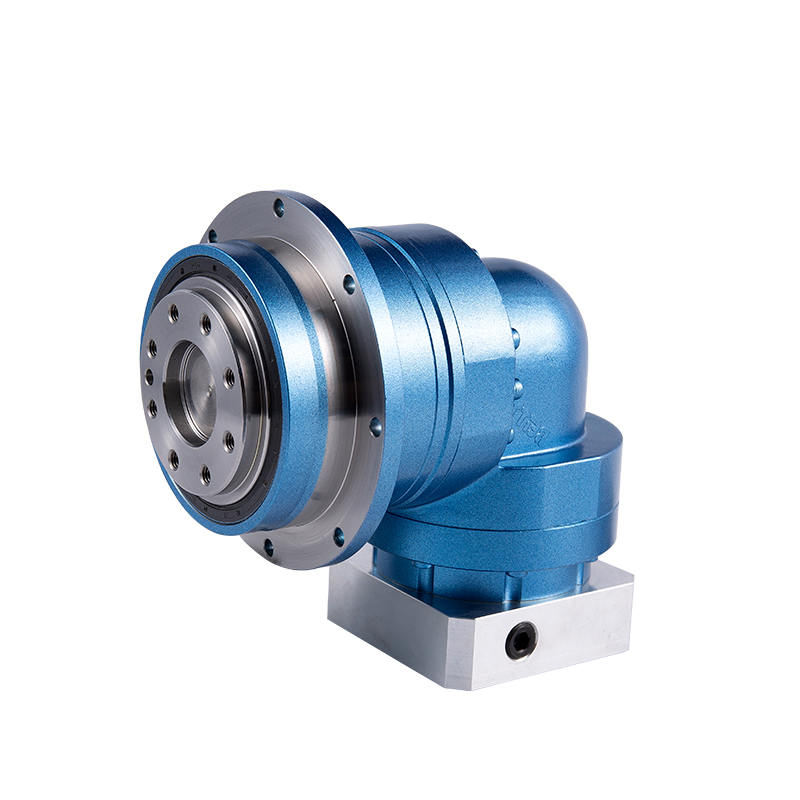 直角90度遊星駆動減速機ATR この直角遊星駆動装置は、余分なベベルボックスを使用せずに 90 度の回転を実現し、円すいころ軸受による比精度と高い剛性を維持し、コンパクトな運動軸に適しています。 製品を見る→
サーボ モーター ドライブ システムにおける過負荷トリップと位置決めエラーのほとんどは 4 つの間違いで説明されます。
注文する前にこのチェックリストを使用して、過負荷のリスクなく速度、トルク、精度の目標を満たすサーボ ドライブ システムを固定してください。
| チェック項目 | 何を確認するか | 代表的なターゲット |
| 出力トルク | ピーク負荷と連続負荷 | 最大トルク×1.5の安全性 |
| 減速比 | モーター速度 / 出力速度 | 最も近い標準比率 |
| 効率 | メーカーのデータシート | 0.90~0.97 |
| バックラッシュ | 位置決め要件 | 3 ~ 8 分角 |
| イナーシャ比 | 反射負荷・モーターローター | 5:1以上 |
減速比 = モーター入力速度をギアボックス出力速度で割ったもの。 10:1 ギアボックスを備えた 3000 RPM サーボ モーターは、出力シャフトで 300 RPM を生成します。
トルク出力 = モータートルク x 減速比 x ギアボックス効率。 5 Nm サーボ モーターは 10:1 遊星減速機を介して 95% の効率で出力シャフトに 47.5 Nm を供給します。
必要な出力速度と出力トルクから開始し、モーター速度から比率を計算します。効率を適用した後に生じるトルクを確認し、慣性比がサーボ ドライブの使用可能な制御範囲内に収まっていることを確認します。
遊星減速機はより高い効率とトルク密度を実現し、柔軟な歯車減速機はバックラッシュを低減し、よりスムーズな低速動作を実現します。負荷容量を重視してプラネタリーを選択し、精度を重視してフレキシブルを選択するか、軸の主な要件に合わせて減速機を選択します。

遊星減速機は産業オートメーションの分野で重要な位置を占めています。バックラッシを3分以内に制御する高精度設計により、位置決め精度を確保し、さまざまな高精度作業の基盤を確立します。 円すいころ軸受を採用した減速機で、剛性、トルク性能が大幅に向上し、高負荷、高トルクの作業環境にも容易に対応で...
詳細を見る
遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュは 6 分未満、正確な位置決め。 3. 高剛性・高トルク:一体型ころ軸受の採用により剛性・トルクが大幅に向上。 4. フランジ接続方式:世界中...
詳細を見る
遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュは 3 ポイント未満、正確な位置決め。 3. 高剛性・高トルク 一体型クロスローラーベアリングの採用により、剛性・トルクが大幅に向上しました。 ...
詳細を見る
当社の減速機には、はすば歯車の最先端の設計概念が組み込まれています。従来の平歯車と比較して、歯の噛み合い率が2倍以上と質的に向上しました。この革新により、減速機の作動を究極的に滑らかにするだけでなく、ノイズ干渉を大幅に低減し、出力トルクを大幅に向上させ、バックラッシのほとんどない高効率な伝達を...
詳細を見る
AGV ホイールドライブ、プーリードライブなど、ラジアル荷重が大きいアプリケーション向けに設計されています。出力オプションには、シャフト出力とリングギア出力が含まれます。
詳細を見る
革新的なはすば歯車構造 減速機構には革新的なはすば歯車設計を採用し、従来の平歯車に比べて歯の噛み合い率が最大2倍以上と大幅に向上しました。この設計により、機器のスムーズな動作が確保され、騒音レベルが効果的に低減され、より高い出力トルクとより低いバックラッシュが実現され、ユーザー...
詳細を見る
NTRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しており、サーボモータの高速入力を可能にし、トルク出力を得ることができます。噛み合いスパイラルラインは動作誤差解析により最適化されており、高効率、長寿命、メンテナンスフリーを実現しています。業界で最も先進的な直角フランジ面製品です。出力端...
詳細を見る

TD-2Pシリーズ減速機は、さまざまな使用条件に対応するため、豊富な出力軸オプションを用意しています。標準シャフト、中空シャフト、フランジシャフトのいずれであっても、装置に簡単に適合し、伝動システムのスムーズな動作を保証します。 TD-2P シリーズ減速機は、高度なトランスミッション設計と高品...
詳細を見る
BSHFシリーズ ハーモニック減速機は大径中空軸設計を採用し、コンパクトな構造で全体の軽量化に効果を発揮します。 薄型ボディ設計により占有スペースが最適化され、さまざまな統合要件に適しています。 軽量でシンプルな構造設計により、メンテナンスのコストと複雑さが軽減されます。 厳...
詳細を見る

