 JP


 English
 русский
 日本語
 Español
AHTシリーズ遊星減速機
Cat:遊星減速機
遊星減速機の高精度特性により、バックラッシを3分以内に抑制することに成功しました。この精密な設計により、比類のない位置決め精度が確保され、非常に高い精度が要求される分野における厳しいアプリケーション要件を完全に満たします。 この遊星減速機は剛性とトルクの点で特に優れた性能を発揮します。特...
詳細を見るバッテリー組立ライン用のロータリーインデックステーブルのサイズを決定するオートメーションエンジニアは、よくある選択に直面しています。遊星減速機とサイクロイド減速機のデータシートにはどちらも 10 分角の精度と同様のトルクが記載されていますが、サイクロイド減速機は 500% の瞬間衝撃に耐えるのに対し、遊星減速機は 250% しか規定していません。また、惑星 は稼働効率が約 5% 向上し、コストが 3 分の 1 削減されます。このコントラストは、実際の惑星型減速機とサイクロイド型減速機の物語です。
遊星減速機は、中央のサンギアと固定リングギアに同時に噛み合う複数の遊星ギアを介してトルクを伝達します。サイクロイド減速機は、入力シャフト上の偏心カムを使用して、ローブ付きディスクを円筒ピンのリングに対して転がします。この 1 つの構造の違いが、2 つのタイプ間のあらゆるパフォーマンスの差を生み出します。
コンテンツ
遊星減速機は、瞬時に複数の歯が噛み合う 3 ~ 6 個の遊星歯車にトルクを分散します。サイクロイド減速機は 1 つの偏心ディスクをローラー ピンのリングに押し付けるため、負荷経路によって各タイプの実際の容量と精度が決まります。
4 つの惑星を備えた遊星ステージは、太陽、惑星、リングギアの間に 8 ~ 12 対の歯を係合させ、各歯の曲げ応力を低く保ちます。サイクロイド ステージはそのピンの 30% ~ 50% を介して荷重を支えますが、各接触は衝撃を圧縮に変換する広い転がり面になります。
| 特徴 | 惑星 | サイクロイド |
| トルク分担要素 | 3~6 遊星歯車 | 1~2個の葉状ディスク |
| アクティブなコンタクトポイント | 8~12歯対 | ピンの 30 ~ 50% |
| 接点の種類 | インボリュート歯メッシュ | ピン上のローリングローブ |
| バックラッシュ発生源 | 歯のすきま | 偏心予圧 |
定格速度での連続トルクの場合、遊星減速機は単位体積あたりにより多くの負荷を運びます。瞬間的な衝撃に対しては、サイクロイド減速機が同等フレームの遊星ユニットの 2 倍以上のピークトルクを吸収します。
連続負荷容量は熱と疲労の問題です。特にヘリカル歯の場合、複数の歯対により接触応力が低く抑えられ、発熱が控えめに保たれるため、かみ合い率が向上し、負荷がより大きなフランク領域に分散されます。中国に拠点を置くギアボックス メーカー、Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) は、遊星ギアボックスがどのように機能するかを文書化しています。 設備の耐荷重を向上させる このメカニズムは、連続稼働自動機械用の AHL ヘリカル遊星減速機シリーズに適用されています。
 BEITTO AHL サーボモーター用ヘリカル遊星減速機 この遊星ギアボックスはヘリカルギアを使用しており、スムーズで静かな動作と高いトルク密度を実現します。転がり接触設計により、従来の歯車よりも高いスパイク耐性が得られるため、時折衝撃荷重に直面する連続稼働の自動機械に適しています。 製品を見る→
衝撃耐荷重は別の規則に従います。連続定格 200 Nm の遊星減速機は、孔食や歯の破損が現れるまで、限られたサイクル数の間、400 ~ 600 Nm のスパイクに耐えることができます。同じフレーム内のサイクロイド減速機は、ディスクのローブがギアの歯を曲げるのではなく転がり接触で圧縮するため、瞬間的なスパイクで定格トルクの最大 500% を吸収できます。
| 基準 | 惑星 | サイクロイド |
| 連続トルク密度 | 高 | 中等度 |
| 瞬間衝撃耐性 | 定格の200~300% | 定格の最大500% |
| 一次故障モード | 歯の穴あきや疲労感 | ピンまたはカムのブリネリング |
| 最適な勤務タイプ | 連続サーボデューティ | 衝撃の大きい低速負荷 |
精密グレードの遊星減速機は反復可能な双方向位置決めにより 1 ~ 3 分角のバックラッシュを保持しますが、サイクロイド減速機は偏心予圧により 1 分角以下に達します。実際の加工トルクでは、精度を決定する指標はねじり剛性であることが多く、サイクロイドユニットが優れている傾向があります。
バックラッシュとは、方向が反転したときに失われる角度の移動量です。これは輪郭の精度と双方向の位置決めを制御しますが、すべてを説明しているわけではありません。同じバックラッシュを持つ 2 つの減速機は、ねじり剛性が異なると、負荷がかかったときに異なる動きをする可能性があります。剛性は弾性ワインドアップに抵抗し、ワインドアップは加速時や方向変更時の位置誤差として現れます。
遊星歯車のバックラッシュは、歯のクリアランス、研削品質、ベアリングの遊び、およびアセンブリの制御によって発生します。精密メーカーは組立ラインで最終バックラッシュを設定します。 BEITTO のガイドにこの手順が記載されています。 遊星減速機の組立精度と正確なクリアランス管理 、一致する遊星セットとプリロードされたベアリングにより、累積クリアランスが数分角に減少します。
サイクロイド減速機は従来の歯の隙間を排除します。偏心カムは常にディスクをピンに対して予圧するため、停止時には自由な隙間は存在しません。表面が磨耗しても、機構の剛性はほとんど維持されるため、バックラッシュ調整なしで何百万サイクルも実行されるロボット ジョイントではサイクロイド減速機や RV 減速機が好まれるのです。
| メトリック | 惑星 | サイクロイド |
| 標準バックラッシ | 3~10分角 | 1 ~ 3 分角 |
| 精密級バックラッシ | 1 ~ 3 分角 | 1分角未満 |
| ねじり剛性 | 高 | 非常に高い |
| 摩耗によるバックラッシュドリフト | 中等度 increase | 低い、部分的に自己補償 |
遊星減速機は通常、同じ比率のサイクロイド減速機よりも効率が 3 ~ 7 パーセント高く、比率が増加するにつれてギャップが広がります。これは、発熱が少なく、サーボ モーターが小さくなり、寿命のエネルギー代が少なくなることを意味します。
40:1 の 2 段遊星減速機は、通常、94% 以上の効率を維持します。偏心機構により潤滑油が常に剪断されるため、同じ比率のサイクロイド減速機は現実的には約 88 ~ 90% になります。 100:1 の場合でも、高精度遊星ユニットは依然として約 88 ~ 91% を維持しますが、サイクロイド ユニットは通常 80 %台前半に収まります。
比率が高くなるとサイズの比較が逆転します。遊星減速機は3:1~20:1と1段で比が決まるのでコンパクトです。 100:1 では、遊星ユニットは積み重ねられたステージを必要とし、軸方向に成長しますが、サイクロイド減速機は短くて広いエンベロープで 1 ステージでこの比率を提供します。そのため、ロボットの旋回軸や重量回転テーブルでは、効率は低いにもかかわらず、サイクロイド設計や RV 設計が頻繁に使用されます。
コストは製造の複雑さに応じて決まります。精密サイクロイド減速機は、ディスクプロファイル、カム表面、ピンリングに特殊な研削加工と高級軸受鋼が必要なため、通常、同等の遊星ユニットよりも 1.5 ~ 2 倍のコストがかかります。
60:1 未満の比率で、継続的な高精度トルク、高効率、低コスト、コンパクトなサイズを実現する遊星減速機を選択してください。衝撃荷重が定格トルクの 300% を超える場合、60:1 を超える単段比が必要な場合、または効率よりも最大の剛性とほぼゼロのバックラッシュが重要な場合には、サイクロイド減速機を選択してください。
決定シーケンスは短いです。連続トルク、ピークトルク、入力速度、デューティサイクルを記録します。ピークトルクが定格トルクの300%を超えるかどうかを1時間に数回以上確認してください。必要な比率を確認してください。次に、熱負荷を比較します。ほとんどのシフトでモーターが 50% を超える負荷で動作する場合、プラネタリー効率が優先されます。
ほとんどのサーボ駆動のオートメーション機器において、遊星減速機は精度、効率、ライフサイクルコストの最適なバランスを実現します。 BEITTO の AHB 遊星減速機シリーズは自動生産ラインやロボット アクチュエーターに適用され、広いトルク範囲にわたって低バックラッシで反復可能な位置決めを実現します。
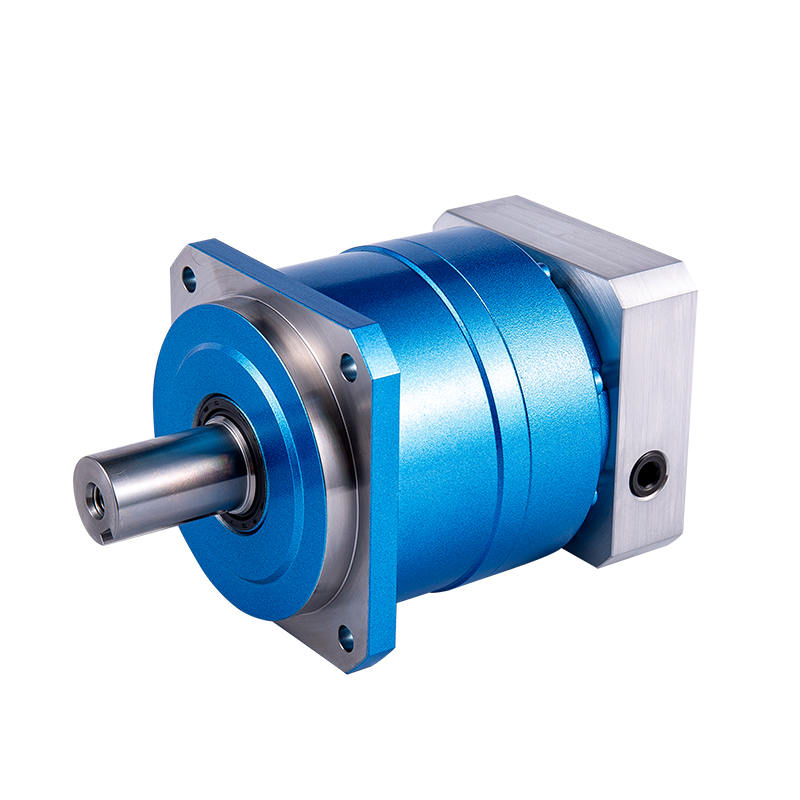 BEITTO AHB 精密動作用低バックラッシュ遊星ギアボックス 正確な位置決めが必要なサーボ駆動のオートメーション向けに設計されたこの減速機は、3 分角未満のバックラッシュ、一体型ローラー ベアリングによる高い剛性、ユニバーサル モーター互換性のためのフランジ取り付けを備えています。再現性が重要なロボットや高速アプリケーションに適しています。 製品を見る→
最大入力速度、許容ラジアル荷重およびアキシアル荷重、熱定格の 3 つの値を確認してから行ってください。サイクロイド減速機は最大入力速度が低く、効率も低いことが多いため、同じ軸に大型のモーターと追加の冷却が必要になる場合があります。デューティ サイクルが衝撃が大きく、入力速度が 1500 rpm 未満に留まる場合、サイクロイドはトルク容量のドロップイン アップグレードになる可能性があります。連続的な高速位置決めには、遊星のままの方が適しています。
連続定格トルクの場合、遊星減速機は 60:1 未満の比率でより高いトルク密度と効率を提供します。瞬間的な衝撃に対して、サイクロイド減速機は定格トルクの最大 500% まで耐えますが、標準の遊星ユニットでは 200 ~ 300% です。答えは常に継続的なトルクと衝撃の生存を分けます。
精密遊星減速機のバックラッシュは通常 1 ~ 3 arcmin に達しますが、サイクロイド減速機のバックラッシュは通常 1 arcmin 以下です。負荷がかかると、サイクロイド ユニットの剛性が高くなることが多いため、実軸の精度は同等になる可能性があります。時間の経過とともに、サイクロイドプリロードが摩耗を補償しますが、ユニットを調整または交換しない限り、歯が摩耗するにつれて遊星バックラッシュが増加する可能性があります。
連続トルク、精度、比が等しい場合、サイクロイド減速機は通常、同じフレーム サイズの遊星ユニットに比べて 1.5 ~ 2 倍のコストがかかります。比率が 60:1 を超えると、遊星ユニットに追加のステージが必要になるため、ギャップは狭くなります。標準的な自動化率の場合、プラネタリーはよりコスト効率の高い選択です。

遊星減速機の高精度特性により、バックラッシを3分以内に抑制することに成功しました。この精密な設計により、比類のない位置決め精度が確保され、非常に高い精度が要求される分野における厳しいアプリケーション要件を完全に満たします。 この遊星減速機は剛性とトルクの点で特に優れた性能を発揮します。特...
詳細を見る
遊星減速機の特長 1. 静か:はすば歯車を使用して、スムーズで静かな動作を実現します。 2. 高精度: バックラッシュは 6 分未満、正確な位置決め。 3. 高剛性・高トルク:一体型ころ軸受の採用により剛性・トルクが大幅に向上。 4. フランジ接続方式:世界中...
詳細を見る
当社の減速機には、はすば歯車の最先端の設計概念が組み込まれています。従来の平歯車と比較して、歯の噛み合い率が2倍以上と質的に向上しました。この革新により、減速機の作動を究極的に滑らかにするだけでなく、ノイズ干渉を大幅に低減し、出力トルクを大幅に向上させ、バックラッシのほとんどない高効率な伝達を...
詳細を見る
1. NBRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しており、定格出力トルクが高く、平ベベルギヤよりも30%以上高いです。 2. 平かさ歯車の8倍以上の高定格入力速度。 3. スパイラルベベルギヤの噛み合い歯形が最適化され、接触歯面荷重が均一で長寿命です。 4. ス...
詳細を見る
NSRシリーズ遊星減速機はスパイラルベベルギヤ設計を採用しています。この革新により、出力トルクが平かさ歯車よりも 30% 以上向上するだけでなく、従来の平かさ歯車よりも 8 倍以上の高い定格入力速度も達成されます。これは、同じ条件下で、NSR シリーズはより大きな負荷を運ぶことができ、より高速...
詳細を見る
TD-P シリーズ減速機は、その優れた性能特性により、産業用トランスミッションの分野で独特の利点を示しています。このシリーズの減速機は、さまざまな用途シナリオでの正確なトランスミッション要件を満たすためのさまざまな出力シャフト オプションを提供します。高トルク設計により重負荷条件下でも安定した...
詳細を見る
TD-CRシリーズ減速機は、中空軸出力の設計を中心としており、空間レイアウトを最適化するだけでなく、スムーズで効率的な動力伝達を実現します。高トルク出力により、さまざまな重負荷条件下で優れた性能を発揮し、さまざまな高負荷機器の電力要件を完全に満たします。 TD-CRシリーズ減速機は効率性...
詳細を見る

ハーモニック減速機BCSFシリーズは、究極の軽さとシンプルな設計を追求し、設置スペースを削減するだけでなく、システム全体の複雑さを軽減し、ユーザーに大きな利便性をもたらします。 性能面では、BCSFシリーズハーモニック減速機は高トルク、高剛性性能を実現しています。高負荷・高速条件下でも安...
詳細を見る
BSHFシリーズ ハーモニック減速機は大径中空軸設計を採用し、コンパクトな構造で全体の軽量化に効果を発揮します。 薄型ボディ設計により占有スペースが最適化され、さまざまな統合要件に適しています。 軽量でシンプルな構造設計により、メンテナンスのコストと複雑さが軽減されます。 厳...
詳細を見る

